

Как собрать узел захвата, фиксации и контроля положения на компонентах Festo
На автоматизированных производственных линиях для перемещения, удержания и позиционирования деталей применяются пневматические исполнительные механизмы. Чтобы оборудование работало точно и последовательно, необходимо согласовать движение цилиндров, работу захватов и сигналы датчиков положения. На компонентах Festo можно собрать узел, который подводит захват к детали, фиксирует её, удерживает исполнительный механизм в заданной позиции и передаёт информацию о выполнении операций в систему управления. Рассмотрим основные элементы такой конструкции, порядок их подбора и этапы сборки.
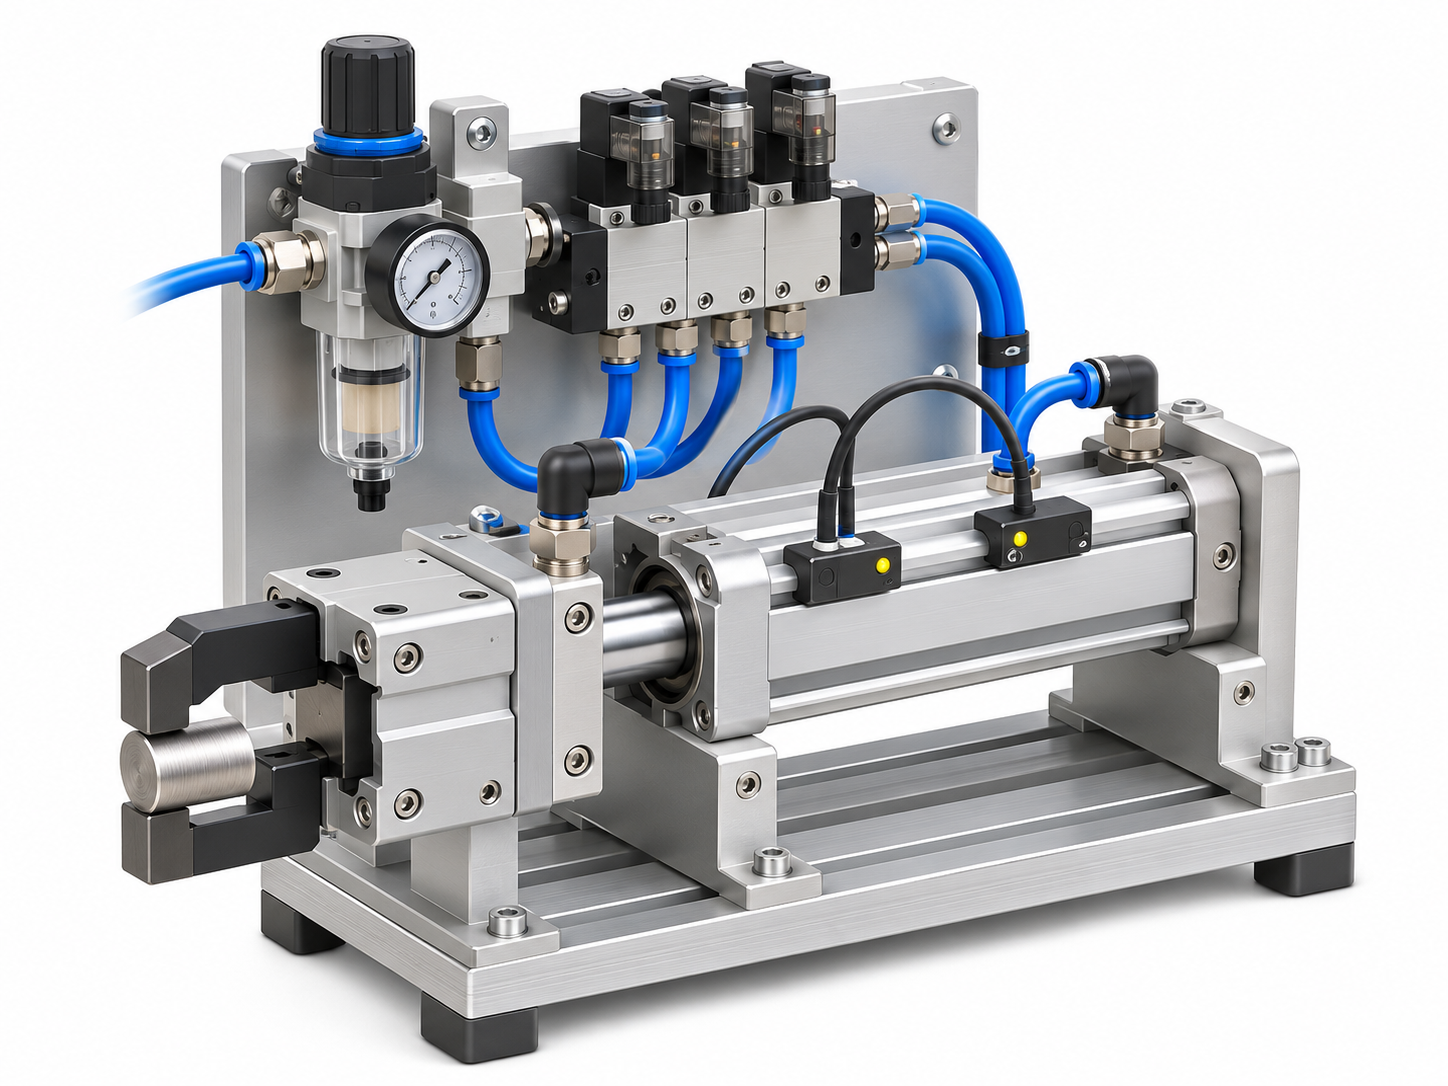
Из каких компонентов состоит узел захвата, фиксации и контроля положения
В состав узла входят исполнительные механизмы, пневмораспределители, датчики и соединительные элементы. Каждый компонент выполняет отдельную функцию, а их совместная работа обеспечивает последовательное выполнение технологических операций.
Пневматические захваты Festo
Предназначены для удержания деталей с помощью подвижных губок. В зависимости от конструкции они могут быть параллельными или угловыми. Параллельные модели подходят для работы с заготовками, имеющими плоские, цилиндрические и симметричные поверхности. Например, захват Festo DHPS-6-A. При выборе учитывают массу изделия, форму контактных поверхностей, необходимый ход губок и усилие зажима. Важно также проверить допустимые нагрузки на направляющие, особенно при использовании удлинённых захватных пальцев.
Пневмоцилиндры для перемещения и фиксации
Пневмоцилиндр обеспечивает линейное перемещение захвата между исходной и рабочей позициями. Его основные характеристики — диаметр поршня, ход штока, развиваемое усилие и допустимая скорость. Если механизм необходимо удерживать в заданной позиции, применяют цилиндры с фиксацией штока. Например, Festo DNCKE оснащён встроенным зажимным устройством, которое блокирует шток после остановки. Отдельные фиксаторы серии KEC выполняют аналогичную функцию для совместимых круглых штоков. В обоих случаях зажим осуществляется пружинным механизмом, а освобождение — под действием сжатого воздуха. Такие устройства предназначены для статического удержания. Использовать их для торможения движущегося штока нельзя.
Пневмораспределители и датчики положения
Пневмораспределители управляют подачей воздуха в исполнительные механизмы. Для цилиндров и захватов двустороннего действия обычно применяют распределители 5/2, а для управления отдельным механизмом фиксации может использоваться распределитель 3/2. В линейке Festo для подобных задач представлены распределители серии VUVG. Конкретное исполнение выбирают по рабочему давлению, расходу воздуха и необходимой логике переключения. Датчики положения обеспечивают обратную связь с контроллером. Они позволяют определить, достиг ли цилиндр нужной позиции и выполнил ли захват заданное движение. Для совместимых пневматических приводов применяют, например, датчики серии SMT. Дополнительно используют дроссели для регулировки скорости, фитинги, трубки и блоки подготовки сжатого воздуха.
Как подобрать компоненты Festo для сборки узла
Подбор оборудования начинают с определения характеристик детали и требуемой последовательности операций. Необходимо знать массу изделия, размеры, условия удержания, направление перемещения и рабочую нагрузку.
Расчёт усилия захвата
Усилие должно обеспечивать надёжное удержание заготовки при движении, остановке и выполнении технологических операций. Для его определения учитывают массу детали, направление перемещения, ускорение, коэффициент трения между контактными поверхностями и необходимый запас усилия. При расчёте фрикционного захвата сначала определяют нагрузку, действующую на деталь с учётом её веса и дополнительных ускорений. Затем оценивают усилие прижатия, необходимое для предотвращения проскальзывания между губками. Чем меньше коэффициент трения, тем большее усилие требуется для удержания заготовки. Дополнительно предусматривают коэффициент запаса, учитывающий возможные изменения условий работы. При сложной форме детали, смещённом центре тяжести и значительных динамических нагрузках необходимо учитывать дополнительные силы и моменты. Полученное значение сравнивают с характеристиками конкретного захвата Festo, принимая во внимание длину захватных пальцев и рабочее давление.
Выбор цилиндра, распределителя и датчиков
Пневмоцилиндр подбирают по требуемому ходу, усилию и допустимой нагрузке на шток. При использовании DNCKE дополнительно проверяют, достаточно ли усилия механизма фиксации для удержания подвижной части оборудования. Распределители должны обеспечивать необходимый расход воздуха и независимое управление исполнительными механизмами. Для цилиндра, захвата и фиксатора целесообразно предусмотреть отдельные управляющие контуры. Датчики выбирают с учётом количества контролируемых положений, совместимости с оборудованием и типа электрического выхода. Если необходимо подтвердить наличие детали между губками, одного датчика закрытия захвата может оказаться недостаточно.
Где применяются узлы захвата и фиксации на компонентах Festo
Пневматические узлы захвата и фиксации на компонентах Festo применяются в различных системах промышленной автоматизации, где требуется точное перемещение, удержание и позиционирование деталей. Конструкция оборудования подбирается с учётом особенностей технологического процесса, характеристик заготовок и требований к управлению исполнительными механизмами.
| Область | Описание | Задачи |
|---|---|---|
| Роботизированные линии | Пневматические захваты устанавливаются на манипуляторах и взаимодействуют с системой управления роботом. Датчики отслеживают положение исполнительных механизмов. | Захват и передача заготовок между технологическими позициями, контроль выполнения операций. |
| Сборочное оборудование | Пневмоцилиндры обеспечивают подвод деталей к месту установки, а захватные механизмы удерживают их в необходимом положении. | Точное позиционирование компонентов, предотвращение смещения при сборке, фиксация подвижных элементов. |
| Станки и обрабатывающие центры | Пневматические узлы интегрируются в системы автоматической загрузки и взаимодействуют со станочными приспособлениями. | Подача заготовок в рабочую зону, извлечение обработанных изделий, сокращение ручных операций. |
| Упаковочные и сортировочные установки | Захватные механизмы работают совместно с конвейерами, накопителями и устройствами распределения продукции. | Перемещение изделий, сортировка по заданным параметрам, обеспечение повторяемости рабочих циклов. |
Применение компонентов Festo позволяет создавать пневматические узлы для различных производственных задач — от простого перемещения заготовок до автоматизированных операций с контролем положения. Надёжность таких систем зависит от правильного выбора исполнительных механизмов, согласования их характеристик и настройки последовательности управления.
Пошаговая сборка узла захвата и фиксации на компонентах Festo
Рассмотрим пример системы, состоящей из параллельного захвата DHPS, цилиндра DNCKE, распределителей VUVG и датчиков положения.
Шаг 1. Установка пневмоцилиндра и захвата
Цилиндр закрепляют на подготовленном основании с помощью совместимых крепёжных элементов. Конструкция должна обеспечивать свободное перемещение штока без перекосов и чрезмерных боковых нагрузок. Затем устанавливают захват, используя переходную плиту или кронштейн. Его положение регулируют так, чтобы губки точно совмещались с рабочими поверхностями детали. Если захват расположен на значительном расстоянии от оси штока, необходимо предусмотреть внешние направляющие для восприятия изгибающих моментов.
Шаг 2. Подключение пневматической системы
Сжатый воздух от блока подготовки подают к распределителям, которые соединяют с соответствующими полостями цилиндра и захвата. Для рассматриваемой конструкции используют три независимых контура:
– Управление выдвижением и втягиванием цилиндра.
– Открытие и закрытие захвата.
– Разблокировка и фиксация штока DNCKE.
Для регулировки скорости движения устанавливают дроссели с обратным клапаном. Пневматические трубки прокладывают без перегибов и натяжения, а соединения проверяют на герметичность. Особое внимание уделяют механизму фиксации: перед началом перемещения зажим должен быть освобождён, а перед его включением шток необходимо полностью остановить.
Шаг 3. Установка датчиков положения
На цилиндре устанавливают датчики для контроля исходной и рабочей позиций. Их закрепляют в предусмотренных монтажных пазах, после чего регулируют положение до устойчивого срабатывания. На захвате при необходимости размещают датчики открытия и закрытия губок. Если требуется определить фактическое наличие заготовки, предусматривают дополнительный датчик присутствия или контроль положения губок в заданном диапазоне.
Шаг 4. Подключение системы управления
Электромагнитные распределители подключают к выходам промышленного контроллера, а датчики положения — к его входам. В программе ПЛК задают последовательность операций. Каждая следующая команда должна выполняться после подтверждения необходимых условий. Например, закрытие захвата разрешается после достижения рабочей позиции, а перемещение цилиндра — только после разблокировки штока. Отдельно предусматривают обработку неисправностей: отсутствие сигнала датчика, превышение времени перемещения или потерю давления.
Шаг 5. Проверка и настройка
После сборки проверяют правильность соединений и постепенно подают сжатый воздух. Первоначальные испытания проводят без детали при небольшой скорости перемещения. Затем регулируют давление, дроссели и положение датчиков. Проверяют работу механизма фиксации, последовательность команд и устойчивость сигналов. Завершающий этап — испытание с рабочей нагрузкой. При этом необходимо убедиться, что захват надёжно удерживает изделие, а цилиндр перемещается без рывков и перекосов.
Принцип работы собранного узла
Рабочий цикл системы состоит из нескольких последовательных операций.
– Подготовка. Контроллер проверяет исходное положение цилиндра, состояние захвата и необходимые условия для запуска.
– Подвод к детали. После безопасной разблокировки штока цилиндр перемещает захват в рабочую позицию.
– Захват. Губки закрываются, создавая необходимое усилие удержания.
– Контроль. Датчики подтверждают достижение заданных положений и, если предусмотрено, наличие детали.
– Фиксация. После остановки цилиндра механизм DNCKE блокирует шток.
– Выполнение операции. Деталь удерживается в заданном положении до завершения технологического процесса.
– Возврат. После освобождения нагрузки контроллер разблокирует шток и выполняет предусмотренную последовательность открытия захвата и возврата цилиндра.
Порядок отдельных операций зависит от назначения оборудования. Например, при передаче изделия в станочное приспособление губки открывают только после подтверждения, что деталь надёжно установлена. При восстановлении давления после аварийной остановки автоматическая разблокировка фиксатора недопустима без проверки состояния механизма и удержания нагрузки.
Типичные ошибки при сборке и настройке
Ошибки проектирования и монтажа могут привести к нестабильному движению, снижению усилия удержания и неправильной работе датчиков.
– Недостаточное усилие захвата. Возникает при неправильном расчёте нагрузки, отсутствии запаса или использовании слишком длинных захватных пальцев. Для устранения проблемы проверяют усилие прижатия, геометрию губок и условия контакта с деталью.
– Неправильный выбор распределителя. Несоответствие схемы управления может вызвать нежелательное движение при изменении состояния питания. Особенно важно правильно организовать переключение контура фиксации штока.
– Ошибки установки датчиков. Неточное расположение приводит к преждевременному срабатыванию или отсутствию сигнала. После монтажа необходимо проверить каждое контролируемое положение.
– Нестабильное давление. Перепады давления влияют на усилие и скорость исполнительных механизмов. Причинами могут быть утечки, недостаточная пропускная способность трубок или неправильная настройка регулятора.
– Нарушение последовательности фиксации. Включение зажима во время движения штока создаёт дополнительные нагрузки на механизм. Поэтому фиксация допускается только после остановки в соответствии с инструкцией производителя.
Сборка узла захвата, фиксации и контроля положения на компонентах Festo требует правильного подбора пневматических исполнительных механизмов, цилиндров, распределителей и датчиков. При проектировании важно учитывать характеристики деталей, рабочие нагрузки и последовательность выполнения операций. Грамотное соединение компонентов, точная настройка и регулярная проверка оборудования обеспечивают надёжную работу узла в составе автоматизированных производственных систем.
Проверка работоспособности и техническое обслуживание
После ввода узла в эксплуатацию необходимо регулярно контролировать состояние пневматических соединений, креплений, датчиков и исполнительных механизмов. Особое внимание уделяют стабильности рабочего цикла. Увеличение времени перемещения, рывки, повышенный расход воздуха и нестабильное срабатывание датчиков могут указывать на неисправности. Для DNCKE/KEC дополнительно предусмотрена периодическая проверка удерживающей способности. Согласно документации Festo, функциональный контроль выполняют не реже одного раза в месяц и через каждые 100 000 циклов переключения. Регулировка зажимного устройства предусмотрена после 500 000 зажимов или при необходимости. Конкретный порядок обслуживания определяется инструкцией для установленного исполнения. Перед любыми работами по обслуживанию оборудование необходимо перевести в безопасное состояние, исключив самопроизвольное движение и воздействие остаточного давления.
Заключение
Для сборки узла захвата, фиксации и контроля положения на компонентах Festo необходимо правильно подобрать исполнительные механизмы, распределители, датчики и соединительные элементы. Основные параметры выбора — масса детали, требуемое усилие, рабочий ход, скорость и условия удержания. Надёжность системы зависит не только от характеристик оборудования, но и от правильной последовательности управления. Движение цилиндра, работа захвата и блокировка штока должны выполняться согласованно, с подтверждением необходимых состояний датчиками. Особое внимание следует уделять соблюдению требований к статической фиксации и периодической проверке удерживающей способности механизмов. Это позволяет обеспечить стабильную и повторяемую работу узла в составе автоматизированного оборудования.